---
title: Ein Blick in das Franka Agentic Cookbook
description: "Agentic AI für die Robotik: Das Franka Cookbook macht Sprachbefehle zu Roboteraktionen auf der FR3 Duo, getestet im digitalen Zwilling."
image: https://lp.franka.de/hubfs/Franka%20Cookbook%20Virtual%20Twin.png
---
[](https://franka.de?hsLang=de-de)
[](https://lp.franka.de/?hsLang=de-de)
Menu
- [Products](https://franka.de/products-overview?hsLang=de-de)
- [Franka Research 3](https://franka.de/franka-research-3?hsLang=de-de)
- [Diana 7 by Agile Robots](https://franka.de/diana-7?hsLang=de-de)
- [Accessories](https://franka.de/accessories?hsLang=de-de)
- [Prototypes](https://franka.de/product-prototypes?hsLang=de-de)
- [Franka Research 3 Duo](https://franka.de/fr3-duo?hsLang=de-de)
- [Mobile FR3 Duo](https://franka.de/mobile-fr3-duo?hsLang=de-de)
- [Tactile Mobile Robot](https://franka.de/tmr?hsLang=de-de)
- [Franka GELLO and GELLO Duo](https://franka.de/gello?hsLang=de-de)
- [Applications](https://franka.de/applications?hsLang=de-de)
- [Physical AI](https://franka.de/applications?hsLang=de-de#physical-ai-applications)
- [Research](https://franka.de/applications?hsLang=de-de#application-research)
- [Service / Innovative](https://franka.de/applications?hsLang=de-de#application-innovation)
- [Art](https://franka.de/art?hsLang=de-de)
- [Industry](https://franka.de/applications?hsLang=de-de#application-industry)
- [Resources](https://franka.de/resources?hsLang=de-de)
- [Product Documentation](https://franka.de/documents?hsLang=de-de)
- [Development](https://franka.de/develop?hsLang=de-de)
- [Community Contributions](https://franka.de/community?hsLang=de-de)
- [Community Forum](https://www.franka-community.de/)
- [Webinars](https://franka.de/webinars?hsLang=de-de)
- [Careers](https://franka.de/careers?hsLang=de-de)
- [Company](https://franka.de/company?hsLang=de-de)
- [About](https://franka.de/company?hsLang=de-de)
- [Contact](https://franka.de/contact?hsLang=de-de)
- [News](https://franka.de/news?hsLang=de-de)
- [Events](https://franka.de/events?hsLang=de-de)
- [Sales Partners](https://franka.de/partners?hsLang=de-de)
Deutsch – Deutschland
- [English](https://franka.de/news/from-request-to-robot-action-inside-the-franka-agentic-cookbook)
- [Deutsch – Deutschland](https://lp.franka.de/de-de/news/von-der-anfrage-zur-roboteraktion-ein-blick-in-das-franka-agentic-cookbook)
- [中文 (Chinese)](https://www.franka-robotics.cn)
# Ein Blick in das Franka Agentic Cookbook
Published by [Özlem Odeh](https://lp.franka.de/de-de/news/author/özlem-odeh) on 21.10.2026
„Lies die technische Zeichnung und baue die dargestellte Konstruktion mit den verfügbaren Teilen auf.”
Für einen Menschen ist das eine einfache Anweisung. Für ein Robotersystem stecken darin mehrere Herausforderungen: Es muss die Anfrage verstehen, die technische Zeichnung interpretieren, die Teile finden, ihre Positionen bestimmen, geeignete Griffe berechnen, kollisionsfreie Trajektorien planen und die Montagesequenz ausführen.
Das Franka Cookbook bündelt diese Fähigkeiten in einer agentischen Stuerungsarchitektur für [FR3-Duo](https://franka.de/de/fr3-duo?hsLang=de-de)-Zellen, also Arbeitsstationen mit zwei Franka Reserach 3-Armen. Auch der Name hilft beim Verständnis des Systems: „Cookbook” (Kochbuch) steht dafür, dass sich wiederverwendbare Fähigkeiten zu einer vollständigen Aufgabe kombinieren lassen, ähnlich wie Kochtechniken in einem Rezept. Der Orchestrator übernimmt die Rolle des Küchenchefs und koordiniert Spezialisten-Agenten mit klar definierten Rollen und Werkzeugen.
Franka Robotics, ein Unternehmen von [Agile Robots](https://www.agile-robots.com/de/), und NVIDIA zeigen damit, wie sich dieses Prinzip auf ein physisches Robotersystem anwenden lässt.
**Der Orchestrator koordiniert, handelt aber nicht**
Im Zentrum des Netzwerks steht ein Orchestrator-Agent. Er nimmt die Anfrage des Bedieners entgegen, zerlegt sie in einzelne Schritte und entscheidet, welcher Spezialist welchen Schritt übernimmt.
Wie der Küchenchef koordiniert er die Arbeit, ohne die einzelnen Stationen zu übernehmen. Er hat keinen direkten Zugriff auf die Robotertools. Jede Aktion muss an einen von mehreren Spezialisten-Agenten delegiert werden, darunter:
- Der **Perception-Agent** nutzt Kameradaten, um Objekte zu erkennen und ihre Position und Orientierung zu schätzen.
- Der **Embodiment-Agent** kümmert sich um Geometrie, Koordinatentransformationen und Trajektorienplanung.
- Der **Desk-Agent** bereitet den physischen Roboter vor und verwaltet Systemfunktionen wie Betriebsmodus und Bremsen.
- Der **Libfranka-Agent** liest den aktuellen Roboterzustand aus und führt geplante Bewegungen auf den physischen Armen aus.
- Der **Simulation-Agent** steuert den digitalen Zwilling der FR3 Duo, einschließlich Armen und Greifern.
Jeder Spezialist greift nur auf die Werkzeuge zu, die er für seine Rolle benötigt, und zwar über einen eigenen Model-Context-Protocol-Server (MCP). MCP ist ein offener Standard, um KI-Agenten mit externen Werkzeugen zu verbinden. Das ist ein zentrales Prinzip der Architektur: Der Orchestrator kann eine komplexe Aufgabe planen, während die einzelnen Agenten auf klar abgegrenzte Teile des Systems fokussiert bleiben.
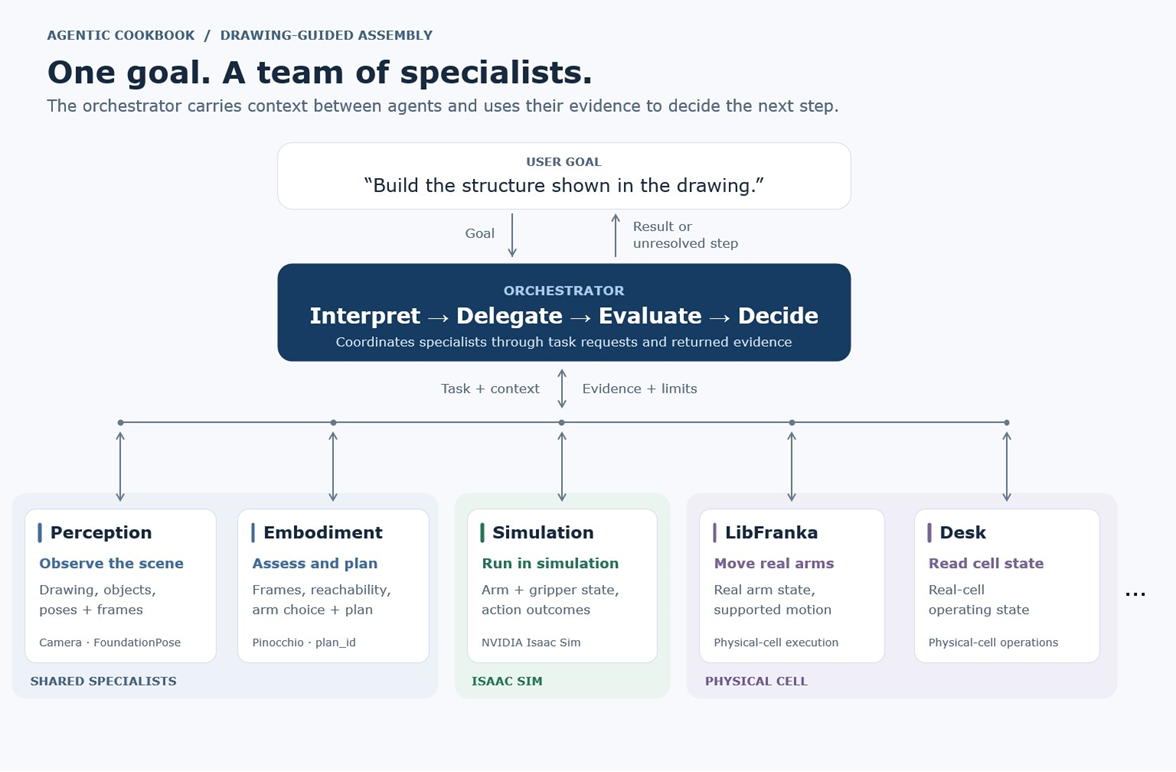 *Grafik Quelle NVIDIA: Wie die Cookbook-Agenten zusammenarbeiten*
Im Montagebeispiel könnte ein Bediener fragen: „Welche der in dieser Zeichnung gezeigten Teile liegen auf dem Tisch?” Der Orchestrator würde den Perception-Agenten einbinden, um die Teile zu lokalisieren.[NVIDIA FoundationPose](https://catalog.ngc.nvidia.com/orgs/nvidia/isaac/models/foundationpose/) würde deren 3D-Positionen und Orientierungen schätzen.
Fragen wie „Kann einer der Arme dieses Teil erreichen?” oder „Wie könnte der Roboter es greifen und hier platzieren?” würden den Embodiment-Agenten einbeziehen. Er bewertet die Erreichbarkeit und plant Bewegungen anhand der beobachteten Positionen und des kinematischen Modells des Roboters. Die Aufforderung „Teste die geplante Bewegung im digitalen Zwilling” würde den Simulations-Agenten einbinden, der den digitalen Zwilling im offenen Simulations-Framework [NVIDIA Isaac Sim](https://developer.nvidia.com/isaac/sim)steuert.
Über eine einzige Konversationsschnittstelle kann der Bediener so verfügbare Teile prüfen, die Erreichbarkeit beurteilen und geplante Bewegungen im digitalen Zwilling testen, während der Orchestrator die zugrunde liegenden Fähigkeiten koordiniert.
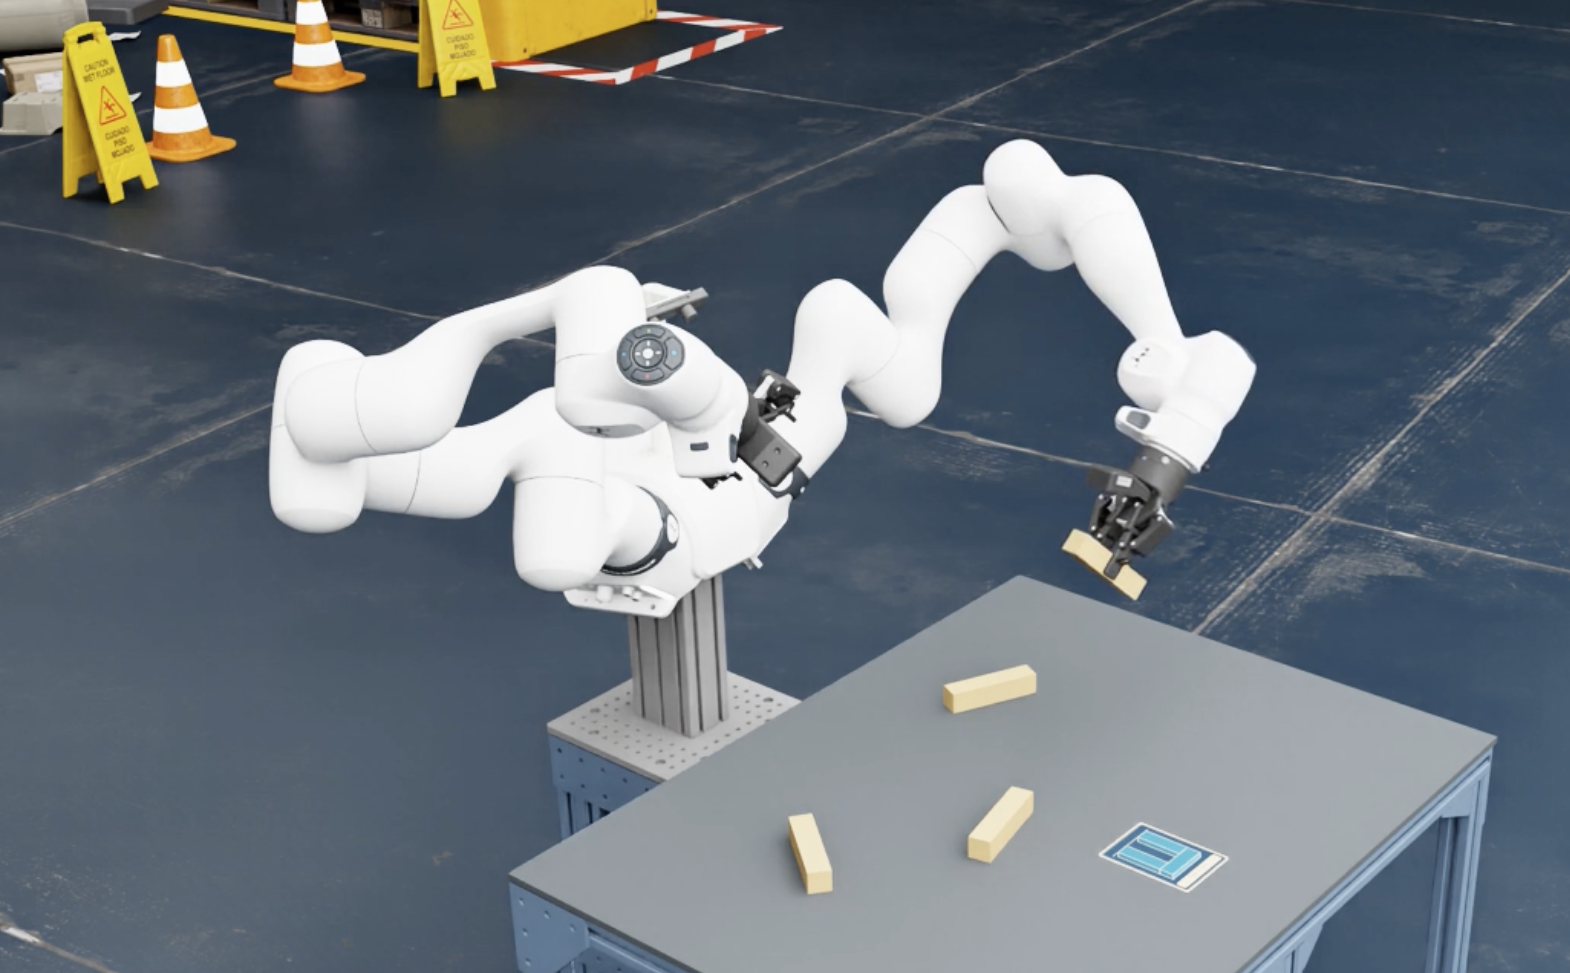
*FR3-Duo-Setup führt eine Aufgabe in der virtuellen Umgebung aus.*
Wenn die Agenten das Küchenteam sind, liefern die NVIDIA-Technologien die Ausstattung: [NVIDIA NIM](https://developer.nvidia.com/nim) stellt die KI-Modelle bereit, mit denen Orchestrator und Spezialisten verstehen und planen können. NVIDIA FoundationPose bestimmt, wo sich ein Objekt befindet und wie es liegt, und [NVIDIA Isaac Sim](https://developer.nvidia.com/isaac/sim) liefert den digitalen Zwilling zum Testen von Roboter-Workflows. Die FR3 Duo von Franka bildet die physische Plattform, und Franka-Software verbindet das System mit den Roboterarmen. Gemeinsam ermöglichen es diese Komponenten Entwicklern zu erkunden, wie KI-gestützte Aufgabenkoordination mit Wahrnehmung, Simulation und Robotersteuerung zusammenspielt.
**Von der Testküche in die reale Zelle**
Bevor ein neues Rezept serviert wird, lässt es sich in einer Testküche entwickeln und verfeinern. Das Cookbook wendet ein ähnliches Prinzip über einen digitalen Zwilling der FR3-Duo-Zelle an.
Das Agentennetzwerk unterstützt zwei Betriebsmodi. In der Simulation interagieren die Agenten mit dem Roboter und seiner Umgebung, die beide im digitalen Zwilling abgebildet sind. So können Entwickler Workflows entwickeln und bewerten, ohne Zugang zur physischen Zelle zu haben. Im Hardwaremodus verbindet sich das Netzwerk mit der echten FR3 Duo und deren Live-Roboter- und Sensordaten.
Die beiden Steuerpfade nutzen getrennte Softwaredienste und Kommunikationsnetzwerke. Der Simulations-Agent erhält ausschließlich Werkzeuge zur Steuerung des digitalen Zwillings und kann keinen physischen Arm bewegen. Reale Bewegungen werden von Agenten und Schnittstellen übernommen, die der Hardware vorbehalten sind.
Dieselbe Gesamtarchitektur kann somit sowohl die virtuelle Entwicklung als auch die physische Ausführung unterstützen und hält dabei eine klare Grenze zwischen beiden Umgebungen ein.
**Warum das in der Praxis wichtig ist**
Für Hersteller und Systemintegratoren adressiert der Ansatz mehrere alltägliche Herausforderungen. Statt jede Bewegung Schritt für Schritt zu programmieren, können Bediener eine Aufgabe in natürlicher Sprache beschreiben, und das System erarbeitet die notwendigen Schritte selbst. Da jeder Agent eine klar definierte Rolle hat und nur die Werkzeuge erhält, die er braucht, lassen sich Fehler leichter nachvollziehen, und unbeabsichtigte Aktionen werden unwahrscheinlicher.
Wenn Workflows zuerst im digitalen Zwilling getestet werden, lassen sich Probleme erkennen, bevor sie die reale Zelle erreichen. Das verringert den Inbetriebnahmeaufwand und Stillstandzeiten. Als wiederverwendbare Referenz kann das Cookbook außerdem den Weg von der Idee zur funktionierenden Anwendung verkürzen und den Integrationsaufwand für neue Roboteraufgaben senken.
**Eine wiederverwendbare Referenz**
Die Partner bereiten die Veröffentlichung des Cookbooks als offenen Referenz-Stack vor, mit Code, Architekturdokumentation und Beispielen. Zukünftige Erweiterungen könnten eine breitere Nutzung von [NVIDIA OpenShell](https://build.nvidia.com/openshell) für die Sicherheit der Agenten-Laufzeitumgebung sowie zusätzliche Spezialistenfähigkeiten umfassen. Die geplante Veröffentlichung soll Entwicklern und Partnern einen Ausgangspunkt bieten, um diese Ansätze zu erproben und die Architektur an ihre eigenen Roboter-Workflows anzupassen.
[Back to Blog](https://lp.franka.de/de-de/news)
- [Tweet](https://twitter.com/share)
## Related Articles
[](https://lp.franka.de/de-de/news/ffranka-robotics-treibt-autonome-medizinische-robotik-mit-nvidia-voran?hsLang=de-de)
## [Franka Robotics treibt autonome medizinische Robotik mit NVIDIA voran](https://lp.franka.de/de-de/news/ffranka-robotics-treibt-autonome-medizinische-robotik-mit-nvidia-voran?hsLang=de-de)
Franka Robotics revolutioniert die Automatisierung im Gesundheitswesen durch die Integration der...
[Read More](https://lp.franka.de/de-de/news/ffranka-robotics-treibt-autonome-medizinische-robotik-mit-nvidia-voran?hsLang=de-de)
[](https://lp.franka.de/de-de/news/franka-robotics-integriert-diana-7-in-sein-%C3%B6kosystem?hsLang=de-de)
## [Jetzt kompatibel mit FCI: Franka Robotics nimmt Diana 7 von Agile Robots in sein Ökosystem auf](https://lp.franka.de/de-de/news/franka-robotics-integriert-diana-7-in-sein-%C3%B6kosystem?hsLang=de-de)
München, 27.02.2025 – Der Münchener Forschungsroboter-Pionier Franka Robotics gibt bekannt, dass...
[Read More](https://lp.franka.de/de-de/news/franka-robotics-integriert-diana-7-in-sein-%C3%B6kosystem?hsLang=de-de)
[](https://lp.franka.de/de-de/news/franka-research-3-enth%C3%BCllung-neuer-funktionen?hsLang=de-de)
## [Franka Research 3: Neue Funktionen für eine verbesserte Performance](https://lp.franka.de/de-de/news/franka-research-3-enth%C3%BCllung-neuer-funktionen?hsLang=de-de)
Franka Research 3 (FR3) entwickelt sich kontinuierlich weiter und bringt leistungsstarke neue...
[Read More](https://lp.franka.de/de-de/news/franka-research-3-enth%C3%BCllung-neuer-funktionen?hsLang=de-de)
## FOLLOW US
1. [Follow us on Facebook](https://www.facebook.com/frankarobotics/)
2. [Follow us on LinkedIn](https://www.linkedin.com/company/frankarobotics)
3. [Follow us on X](https://twitter.com/FRANKAROBOTICS)
4. [Follow us on Instagram](https://www.instagram.com/frankarobotics/)
5. [Follow us on YouTube](https://www.youtube.com/channel/UCjvmirH4BRbWoQwYO4EmXFQ)
6. [Contact us](https://franka.de/contact?hsLang=de-de)
1. [Imprint](https://franka.de/imprint?hsLang=de-de)
2. [Privacy Policy](https://franka.de/privacy-policy?hsLang=de-de)
3. [GTC](https://lp.franka.de/hubfs/New_GTC_EN_FrankaRobotics_040226.pdf?hsLang=de-de)
4. [AGB](https://lp.franka.de/hubfs/New_GTC_GER_FrankaRobotics_040226.pdf?hsLang=de-de)
Franka Robotics GmbH
Koppstraße 12
81379 Munich – Germany
Phone: +49 89 2006069 20
Email: [info@franka.de](mailto:sales@franka.de)
Mo. - Fr. 8:30am - 5:00pm CEST
© 2026 Franka Robotics GmbH.
All rights reserved
```json
{
"@context" : "https://schema.org",
"@type" : "VideoObject",
"contentUrl" : "https://24883234.fs1.hubspotusercontent-eu1.net/hubfs/24883234/video_assets/494487000260/inherited/web_optimized.mp4",
"dateModified" : "2026-10-19T12:07:41.382Z",
"duration" : "PT1M33S",
"height" : 720,
"name" : "Franka_Cookbook_digital",
"thumbnailUrl" : "https://24883234.fs1.hubspotusercontent-eu1.net/hubfs/24883234/Franka_Cookbook_digital.mp4/medium.jpg",
"uploadDate" : "2026-10-19T12:07:41.380Z",
"width" : 1280
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://franka.de/#website",
"@type" : "WebSite",
"inLanguage" : "de",
"name" : "Franka Robotics",
"publisher" : {
"@id" : "https://franka.de/#organization"
},
"url" : "https://franka.de/"
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://franka.de/#organization",
"@type" : "Organization",
"logo" : {
"@type" : "ImageObject",
"url" : "https://franka.de/hubfs/logo-and-claim.svg"
},
"name" : "Franka Robotics GmbH",
"parentOrganization" : {
"@type" : "Organization",
"name" : "Agile Robots SE",
"url" : "https://www.agile-robots.com/"
},
"url" : "https://franka.de/"
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://lp.franka.de/de-de/news/von-der-anfrage-zur-roboteraktion-ein-blick-in-das-franka-agentic-cookbook#author",
"@type" : "Person",
"name" : "Özlem Odeh",
"url" : "https://lp.franka.de/de-de/news/author/%C3%B6zlem-odeh"
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://lp.franka.de/de-de/news/von-der-anfrage-zur-roboteraktion-ein-blick-in-das-franka-agentic-cookbook#webpage",
"@type" : "WebPage",
"inLanguage" : "de",
"isPartOf" : {
"@id" : "https://franka.de/#website"
},
"mainEntity" : {
"@id" : "https://lp.franka.de/de-de/news/von-der-anfrage-zur-roboteraktion-ein-blick-in-das-franka-agentic-cookbook#article"
},
"name" : "Ein Blick in das Franka Agentic Cookbook",
"publisher" : {
"@id" : "https://franka.de/#organization"
},
"url" : "https://lp.franka.de/de-de/news/von-der-anfrage-zur-roboteraktion-ein-blick-in-das-franka-agentic-cookbook"
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://lp.franka.de/de-de/news/von-der-anfrage-zur-roboteraktion-ein-blick-in-das-franka-agentic-cookbook#article",
"@type" : "BlogPosting",
"about" : [ {
"@id" : "https://franka.de/franka-research-3-arm#product"
}, {
"@id" : "https://franka.de/ja/webinars#nvidia-isaac-sim"
}, {
"@id" : "https://franka.de/ja/webinars#nvidia-foundationpose"
}, {
"@id" : "https://franka.de/ja/webinars#nvidia-nim"
}, {
"@id" : "https://franka.de/ja/webinars#model-context-protocol"
}, {
"@id" : "https://www.nvidia.com/#organization"
} ],
"articleBody" : "Das Franka Agentic Cookbook bündelt wiederverwendbare Roboterfähigkeiten in einer agentischen Steuerungsarchitektur für FR3-Duo-Zellen. Ein Orchestrator-Agent nimmt natürlichsprachliche Anfragen entgegen, zerlegt sie in einzelne Schritte und delegiert diese an spezialisierte Agenten. Dazu gehören der Perception-Agent für Objekterkennung und Positionsbestimmung, der Embodiment-Agent für Geometrie und Trajektorienplanung, der Desk-Agent für die Verwaltung von Roboterfunktionen, der Libfranka-Agent für das Auslesen des Roboterzustands und die Ausführung von Bewegungen sowie der Simulation-Agent für den digitalen Zwilling. Jeder Agent greift über einen eigenen Model Context Protocol Server auf die für seine Rolle benötigten Werkzeuge zu. Die Architektur verbindet NVIDIA NIM, NVIDIA FoundationPose und NVIDIA Isaac Sim mit der FR3 Duo und Franka-Software. Sie unterstützt sowohl die Entwicklung und Prüfung von Workflows in einer simulierten Umgebung als auch die Ausführung auf realer Hardware. Getrennte Steuerpfade stellen sicher, dass der Simulations-Agent keinen physischen Roboterarm bewegen kann. Das Cookbook soll als offener Referenz-Stack mit Code, Architekturdokumentation und Beispielen veröffentlicht werden.",
"articleSection" : "News",
"author" : {
"@id" : "https://lp.franka.de/de-de/news/von-der-anfrage-zur-roboteraktion-ein-blick-in-das-franka-agentic-cookbook#author"
},
"datePublished" : "2026-10-21",
"description" : "Das Franka Agentic Cookbook zeigt, wie eine agentische Steuerungsarchitektur komplexe Roboteraufgaben in FR3-Duo-Zellen koordiniert. Ein Orchestrator delegiert Aufgaben an spezialisierte Agenten für Wahrnehmung, Bewegungsplanung, Robotermanagement und Simulation. Gemeinsam mit NVIDIA-Technologien ermöglicht der Ansatz die Entwicklung und Erprobung von KI-gestützten Roboter-Workflows im digitalen Zwilling und auf realer Hardware.",
"headline" : "Ein Blick in das Franka Agentic Cookbook",
"inLanguage" : "de",
"mainEntityOfPage" : {
"@id" : "https://lp.franka.de/de-de/news/von-der-anfrage-zur-roboteraktion-ein-blick-in-das-franka-agentic-cookbook#webpage"
},
"mentions" : [ {
"@type" : "Thing",
"name" : "Agentic AI"
}, {
"@type" : "Thing",
"name" : "Orchestrator-Agent"
}, {
"@type" : "Thing",
"name" : "Perception-Agent"
}, {
"@type" : "Thing",
"name" : "Embodiment-Agent"
}, {
"@type" : "Thing",
"name" : "Desk-Agent"
}, {
"@type" : "Thing",
"name" : "Libfranka-Agent"
}, {
"@type" : "Thing",
"name" : "Simulation-Agent"
}, {
"@type" : "Thing",
"name" : "Digital Twin"
}, {
"@type" : "Thing",
"name" : "Bimanual Robot Manipulation"
}, {
"@type" : "Thing",
"name" : "Natural Language Task Planning"
}, {
"@type" : "Thing",
"name" : "NVIDIA OpenShell"
} ],
"publisher" : {
"@id" : "https://franka.de/#organization"
}
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://franka.de/franka-research-3-arm#product",
"@type" : "Product",
"brand" : {
"@type" : "Brand",
"name" : "Franka Robotics"
},
"description" : "Seven-degree-of-freedom research robot arm used as the physical robot platform in Franka FR3 Duo workstations.",
"manufacturer" : {
"@id" : "https://franka.de/#organization"
},
"name" : "Franka Research 3"
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://franka.de/ja/webinars#nvidia-isaac-sim",
"@type" : "SoftwareApplication",
"applicationCategory" : "Simulation Software",
"description" : "An open simulation framework used to operate the digital twin of the FR3 Duo workstation and test robot workflows.",
"name" : "NVIDIA Isaac Sim"
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://franka.de/ja/webinars#nvidia-foundationpose",
"@type" : "SoftwareApplication",
"applicationCategory" : "Artificial Intelligence Software",
"description" : "Technology used to estimate the three-dimensional positions and orientations of objects.",
"name" : "NVIDIA FoundationPose"
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://franka.de/ja/webinars#nvidia-nim",
"@type" : "SoftwareApplication",
"applicationCategory" : "Artificial Intelligence Software",
"description" : "Provides AI models used by the orchestrator and specialist agents for understanding and planning.",
"name" : "NVIDIA NIM"
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://franka.de/ja/webinars#model-context-protocol",
"@type" : "SoftwareApplication",
"applicationCategory" : "Developer Tools",
"description" : "An open standard for connecting AI agents with external tools.",
"name" : "Model Context Protocol"
}
```
```json
{
"@context" : "https://schema.org",
"@id" : "https://www.nvidia.com/#organization",
"@type" : "Organization",
"name" : "NVIDIA",
"url" : "https://www.nvidia.com/"
}
```